Робототехника с Raspberry Pi: чему ребёнок учится на практических проектах
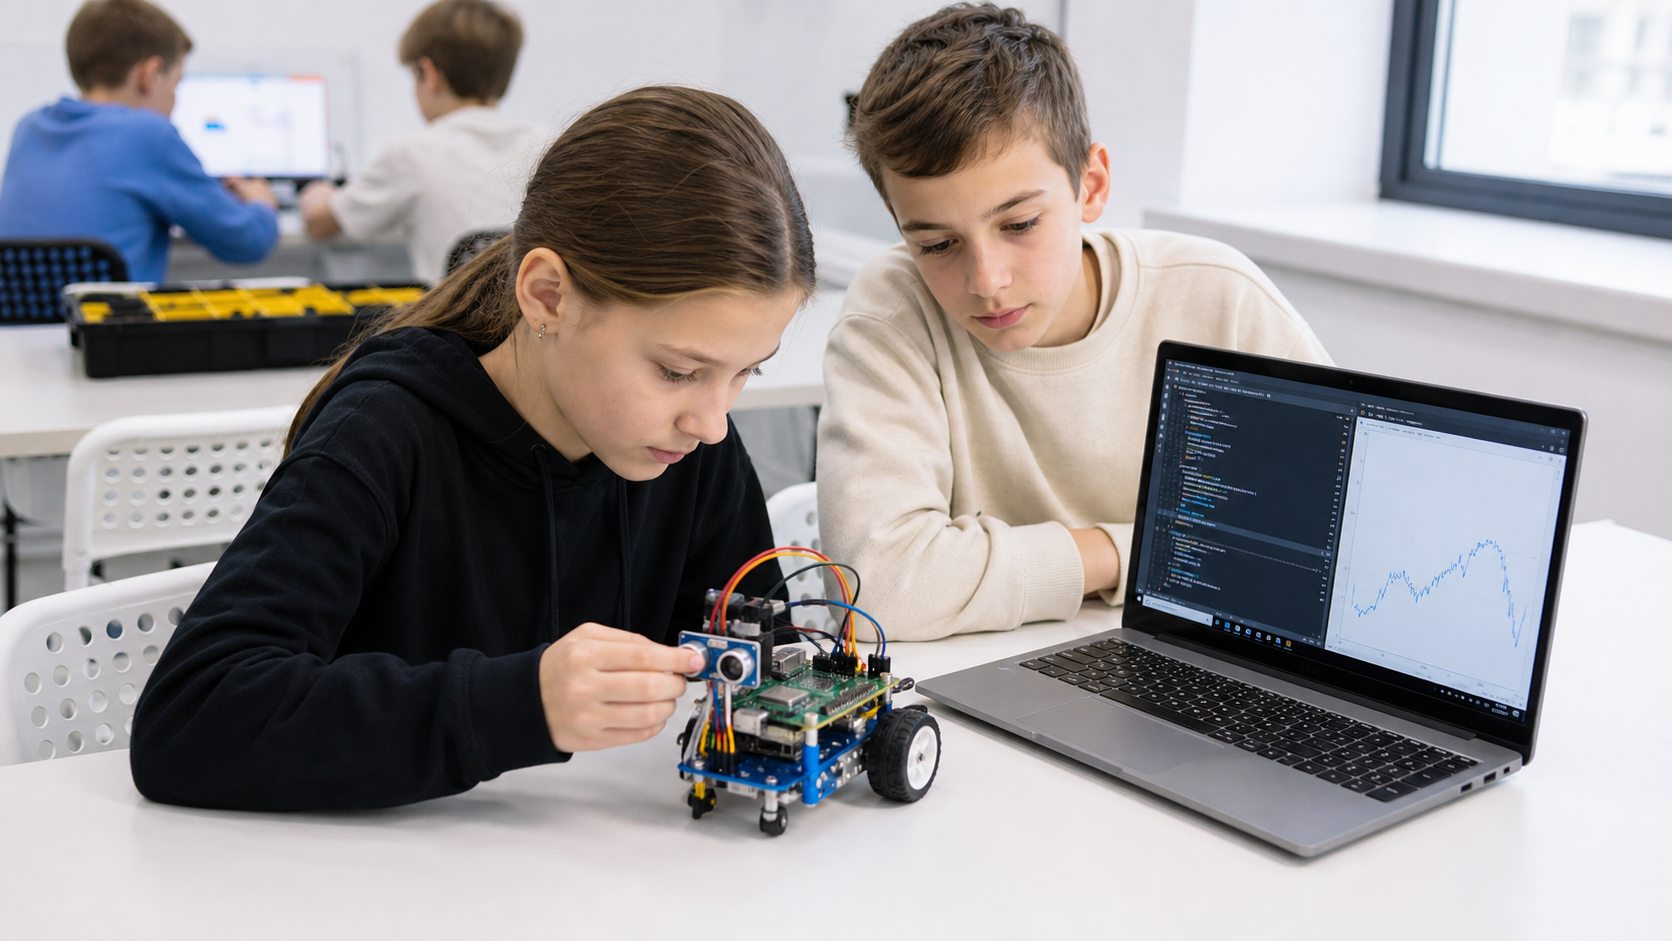
На столе стоит небольшой колёсный робот. Ребёнок нажимает кнопку, машина трогается, подъезжает к коробке и вместо ожидаемого поворота упирается в неё. Ещё минуту назад казалось, что программа написана правильно: датчик подключён, моторы вращаются, команды выполняются. Но физический мир не обязан вести себя так, как задумано в коде. Нужно проверить расстояние, направление моторов, условия в программе, питание и положение датчика. В этот момент начинается настоящее обучение.
Родители часто видят только внешнюю сторону занятия: ребёнок снова сидит за компьютером. Однако робототехника с Raspberry Pi устроена иначе, чем пассивное потребление цифрового контента. Код здесь немедленно превращается в действие. Ошибка становится заметна в движении, световом сигнале, показаниях датчика или поведении камеры. Чтобы добиться результата, недостаточно угадать команду. Нужно понять систему, найти причину и проверить новую версию.
Именно поэтому робот на Raspberry Pi может быть содержательным учебным проектом. Он соединяет программирование на Python, основы Linux, электронные компоненты, механику, датчики, моторы, сетевое управление и проектное мышление. Ребёнок видит не отдельные темы, а их связь: программа получает данные, принимает решение и управляет реальным устройством.
Что такое Raspberry Pi и зачем он нужен роботу
Raspberry Pi — это одноплатный компьютер. В отличие от простого электронного модуля, он работает с операционной системой, файлами и программами, может подключаться к локальной сети, взаимодействовать с камерой, монитором, клавиатурой и другой периферией. В учебных материалах Raspberry Pi часто используют как компактный «мозг» робота: компьютер получает данные от датчиков, обрабатывает их и выдаёт команды исполнительным устройствам.
Для ребёнка важна не мощность конкретной модели и не количество технических характеристик. Важен принцип. На одной небольшой плате встречаются несколько областей, которые обычно изучают отдельно. Нужно подготовить операционную систему, запустить программу на Python, разобраться с подключениями GPIO, получить сигнал от кнопки или датчика, а затем управлять светодиодом, зуммером или двигателем.
GPIO — это контакты общего назначения, через которые Raspberry Pi взаимодействует с внешней электроникой. Через них программа может считывать состояние кнопки или цифрового датчика, а также отправлять управляющий сигнал. Так абстрактные значения «ноль» и «единица» обретают физический смысл: робот увидел препятствие, включил индикатор, остановил мотор или изменил направление.
Raspberry Pi также открывает путь к сетевым проектам. Роботом можно управлять через локальную сеть, получать изображение с камеры, передавать данные в веб-интерфейс. Но полезный учебный маршрут начинается не с самых эффектных функций. Сначала ребёнок осваивает базовую цепочку: входной сигнал, логическое решение, выходное действие. Только после этого камера, удалённое управление и элементы компьютерного зрения становятся понятным развитием проекта, а не набором непонятных технологий.
Любой робот начинается не с деталей, а с задачи
Одна из повторяющихся идей материалов по мобильной робототехнике проста: назначение робота определяет его конструкцию и программу. До выбора шасси, моторов и датчиков нужно ответить на вопрос, что именно устройство должно делать.
Если робот должен ехать по ровному столу и объезжать препятствия, ему подходит компактное колёсное шасси, датчик расстояния или инфракрасные модули и понятный алгоритм движения. Если задача связана с наблюдением, понадобится камера и способ передавать изображение. Если робот должен двигаться по линии, важными становятся датчики, которые различают поверхность. Усложнение конструкции оправдано только тогда, когда оно помогает решить конкретную задачу.
Для ребёнка это первый урок инженерного мышления. Вместо вопроса «какие детали у нас есть?» появляется вопрос «какой результат мы хотим получить?». Затем большая цель раскладывается на части.
• Роботу нужна механическая основа и колёса.
• Моторы должны создавать движение.
• Драйвер должен безопасно управлять моторами.
• Датчики должны замечать изменения вокруг.
• Raspberry Pi должна получать сигналы и запускать алгоритм.
• Программа должна определить, когда ехать, останавливаться и поворачивать.
• Питание должно подходить всем компонентам системы.
Так проект перестаёт быть сборкой по картинке. Ребёнок начинает видеть архитектуру: каждая часть выполняет свою роль, а общий результат зависит от согласованной работы всей системы.
Почему простое колёсное шасси даёт много знаний
Двухколёсное шасси с независимыми моторами часто используют в первых мобильных проектах. Его легче собрать и понять, чем сложную шагающую или всенаправленную платформу. Но простота не означает бедность содержания.
Чтобы робот поехал вперёд, два колеса должны вращаться согласованно. Чтобы повернуть, их скорости или направления изменяются. Ребёнок быстро замечает, что реальная машина не всегда движется идеально прямо: моторы могут немного отличаться, колёса проскальзывают, поверхность создаёт сопротивление. Значит, одной команды недостаточно — поведение нужно наблюдать и корректировать.
На более продвинутом уровне появляется понятие одометрии: положение и ориентацию робота оценивают по данным датчиков, например энкодеров на колёсах. Это знакомит с координатами, направлением, скоростью и погрешностью. Школьник видит, что измерение не является абсолютной истиной. Данные нужно интерпретировать, а накопленная ошибка влияет на маршрут.
Даже без сложной математики ребёнок осваивает важную мысль: модель движения и реальное движение могут различаться. Если программа рассчитывает поворот на определённое время, а робот каждый раз останавливается немного в другом месте, нужно искать более надёжную обратную связь. Так возникает интерес к датчикам и алгоритмам управления.
От светодиода к автономному роботу
Практические курсы по Raspberry Pi обычно строятся от простого к сложному. Такая последовательность нужна не ради формальности. Каждый этап добавляет один новый элемент и позволяет точно понять его роль.
Первый шаг — знакомство с устройством и операционной системой. Ребёнок учится корректно запускать и выключать компьютер, работать с файлами, открывать среду программирования, выполнять программы и понимать сообщения об ошибках. Параллельно он знакомится с базовыми командами Linux и сетевым подключением.
Следующий шаг — простой выход через GPIO. Программа включает и выключает светодиод. На экране это выглядело бы как изменение переменной, а здесь результат можно увидеть. Затем появляется вход: кнопка или датчик. Программа уже не просто выполняет заранее заданную последовательность, а реагирует на событие.
После этого можно подключить зуммер, измерительный датчик, сервопривод или двигатель через подходящий драйвер. Ребёнок осваивает условные операторы, циклы, функции и работу с библиотеками не в отрыве от задачи. Условие «если датчик заметил препятствие» приводит к понятному действию: остановиться, отъехать назад, повернуть и продолжить движение.
Далее проект получает сетевые возможности. Управление через Wi-Fi показывает, как команда проходит от интерфейса к программе робота. Камера добавляет поток изображений. Но образовательный смысл сохраняется только тогда, когда ребёнок понимает путь данных: от физического события через датчик и программу к решению и движению.
Программирование на Python становится наглядным
Python часто выбирают для первых проектов с Raspberry Pi благодаря понятному синтаксису и библиотекам для работы с периферией. Но главное преимущество для ребёнка — короткий цикл проверки. Он меняет условие, запускает программу и сразу наблюдает новое поведение устройства.
В проекте робота естественно появляются базовые конструкции языка.
• Переменные хранят показания датчиков и параметры движения.
• Условия определяют реакцию на препятствие или нажатие кнопки.
• Циклы заставляют робота постоянно проверять окружающую среду.
• Функции объединяют повторяющиеся действия: движение вперёд, остановку, поворот.
• Библиотеки дают готовые средства для работы с GPIO, камерой и другими компонентами.
Ребёнок начинает понимать алгоритм не как текст в учебнике, а как последовательность решений. Например: двигаться вперёд, пока путь свободен; если обнаружено препятствие, остановиться; отъехать; выбрать направление; повернуть; продолжить проверку. Когда робот действует неправильно, алгоритм можно разложить по шагам и выяснить, в каком месте ожидание расходится с результатом.
Это особенно полезно для формирования самостоятельности. Преподаватель не обязан сразу давать правильный ответ. Он может спросить, какой сигнал получает программа, выполняется ли нужное условие, доходит ли команда до мотора. Ребёнок учится проверять гипотезы, а не хаотично менять код.
Датчики учат робота воспринимать мир
Без датчиков мобильный робот остаётся механизмом, который движется по заранее заданной команде. Датчики превращают окружающую среду в данные. Ультразвуковой модуль оценивает расстояние, инфракрасный датчик замечает препятствие или контраст поверхности, камера передаёт изображение, энкодер сообщает о вращении колеса.
Каждый сенсор показывает ребёнку, что компьютер работает не с предметами напрямую, а с измерениями. Датчик не «понимает стену» так, как человек. Он выдаёт сигнал, который программа должна правильно прочитать и интерпретировать. На результат влияют расстояние, угол, поверхность, освещение, подключение и выбранный порог.
Поэтому полезная часть занятия начинается там, где показания оказываются нестабильными. Ребёнок собирает несколько наблюдений, сравнивает их и ищет правило. Если датчик реагирует слишком поздно, можно изменить порог, скорость движения или положение модуля. Если робот поворачивает раньше времени, нужно проверить данные и логику условия.
Так формируется культура работы с экспериментом. Нельзя сделать вывод по одному случайному запуску. Нужно повторить проверку, изменить один параметр, сравнить результаты и только потом принять решение.
Электроника и питание: ответственность за реальную систему
Физический проект требует аккуратности. Моторы, датчики и одноплатный компьютер могут использовать разные режимы питания и способы подключения. Управляющий контакт не предназначен для прямого питания двигателя, поэтому между Raspberry Pi и мотором используют драйвер. В сложной сборке важно согласовать общую землю, разделить питание исполнительных устройств и вычислительной части, обеспечить устойчивые контакты и не перегружать компоненты.
Для ребёнка это не повод самостоятельно экспериментировать с напряжением. Подключение и проверка питания должны проходить под руководством наставника, с безопасными учебными компонентами. Перед изменением схемы питание выключают, провода сверяют с инструкцией, а запуск выполняют поэтапно.
Такая дисциплина формирует ответственность. В программе ошибку часто можно исправить без последствий. В электронике неверное соединение способно нарушить работу устройства. Поэтому ребёнок учится читать схему, не торопиться, проверять контакт за контактом и обращаться за помощью там, где требуется контроль взрослого.
Ошибка превращается в инженерный эксперимент
Робот почти никогда не работает идеально с первой попытки. Это не недостаток занятия, а его главный образовательный ресурс. Проект заставляет ребёнка отделять симптом от причины.
Если робот не движется, проблема может быть в питании, проводе, драйвере, моторе, контакте GPIO или программе. Если он не замечает препятствие, нужно проверить сам датчик, его положение, входной сигнал и условие. Если камера передаёт изображение с задержкой, причина может находиться в сети, обработке кадров или нагрузке программы.
Полезная отладка идёт по уровням. Сначала отдельно проверяют датчик, затем моторы, потом функции управления и только после этого весь алгоритм. Ребёнок осваивает принцип локализации: сложную систему легче понять, если тестировать компоненты по одному.
Постепенно появляется журнал наблюдений. Какая версия кода запущена? Что ожидалось? Что произошло? Какой параметр изменили? Стало ли поведение устойчивее? Эти вопросы развивают точность речи, умение документировать работу и привычку опираться на данные.
Какие навыки развивает робототехника Raspberry Pi
Практический проект объединяет несколько видов деятельности, поэтому и навыки формируются в связке.
Системное мышление. Ребёнок видит робота как совокупность механики, электроники, программы, питания и данных. Изменение одного элемента может повлиять на остальные.
Декомпозиция. Большая цель «собрать автономного робота» превращается в проверяемые подзадачи: запустить плату, прочитать датчик, проверить мотор, написать функцию поворота, объединить действия в алгоритм.
Алгоритмическое мышление. Ребёнок задаёт порядок действий, условия и повторения. Он учится предсказывать поведение программы до запуска.
Работа с обратной связью. Робот сообщает о результате через движение и данные. Ребёнок сравнивает ожидаемое с фактическим и корректирует решение.
Техническая грамотность. Появляется понимание операционной системы, файлов, сети, GPIO, датчиков, драйверов и исполнительных механизмов.
Настойчивость. Ошибка не закрывает проект. Она указывает, какой элемент нужно проверить. Успех связывается не с удачей, а с последовательной диагностикой.
Командная работа. В группе можно распределять роли: кто-то следит за механикой, кто-то проверяет схему, кто-то пишет и тестирует программу. Но общий результат требует объяснять решения друг другу.
Нужно ли сразу добавлять искусственный интеллект
Камера и вычислительные возможности Raspberry Pi создают соблазн сразу перейти к распознаванию объектов, голосовым командам и автономной навигации. Источники по проектам справедливо показывают такие направления развития, но одновременно подчёркивают ценность архитектуры и базовой логики.
Для обучения лучше сначала построить надёжную систему без сложной нейросети. Робот должен уметь двигаться, останавливаться, получать данные, обрабатывать ошибки и сохранять устойчивое питание. Простые методы компьютерного зрения помогают понять весь путь изображения: камера получает кадр, программа обрабатывает его, выделяет признак и принимает решение.
Если пропустить фундамент, «искусственный интеллект» превращается в непонятную кнопку. Ребёнок видит эффект, но не понимает систему. Когда база освоена, усложнение становится осмысленным. Можно добавить распознавание меток, анализ изображения или планирование маршрута и сравнить новый алгоритм с прежним.
Как выбирать занятия родителям
По внешнему виду роботов трудно определить качество программы. Гораздо важнее посмотреть, какие решения принимает сам ребёнок и как выстроено усложнение проектов.
Полезно задать несколько вопросов.
• Начинается ли проект с понятной задачи?
• Разбирает ли ребёнок роль каждого компонента?
• Есть ли последовательность от простого входа и выхода к мотору, датчикам и автономному поведению?
• Проверяются ли узлы отдельно перед общей сборкой?
• Объясняет ли ребёнок алгоритм своими словами?
• Сохраняется ли право на ошибку и самостоятельный поиск причины?
• Соблюдаются ли правила безопасной работы с электроникой и питанием?
• Меняются ли проекты, а не только оформление одной и той же конструкции?
Хороший признак — когда ребёнок может рассказать не только что получилось, но и почему. Он знает, какой датчик использовал, какое условие написал, где возникла ошибка и как проверил исправление. Такой рассказ показывает, что за эффектным движением стоит собственное понимание.
Как меняется сложность проекта с возрастом
Один и тот же принцип можно раскрывать на разной глубине. Младшему школьнику важно увидеть ясную причинно-следственную связь: нажал кнопку — загорелся светодиод; датчик заметил препятствие — робот остановился. Он учится соблюдать последовательность, различать вход и выход, сравнивать ожидаемое действие с фактическим.
Ребёнок постарше уже может самостоятельно собирать алгоритм из условий и функций, проверять несколько режимов движения, записывать показания датчиков и объяснять, почему выбран конкретный порог. Появляется больше работы с Python, файлами, Linux и локальной сетью. Ошибка разбирается не только на уровне детали, но и на уровне взаимодействия модулей.
Подростку доступна архитектура более сложного робота: разделение программы на части, обработка исключений, журналирование, удалённое управление, камера и простые методы компьютерного зрения. Он может сравнивать варианты шасси, учитывать погрешность измерений, обсуждать одометрию и способы обратной связи.
При этом полезный маршрут не определяется только возрастом. Важно, чтобы следующий шаг опирался на уже понятный предыдущий. Если ребёнок уверенно объясняет работу простой системы, можно добавлять новый датчик или новый уровень алгоритма. Если он лишь повторяет команды, лучше остановиться и дать ему возможность самостоятельно диагностировать небольшой проект.
Как устроен проектный подход в «Роботрек»
На занятиях «Роботрек» в Хабаровске робототехника может соединять конструирование, программирование и инженерный эксперимент. Ребёнок получает конкретную задачу, собирает систему, пишет алгоритм, наблюдает поведение модели и возвращается к доработке.
Наставник помогает выстроить безопасную последовательность. Сначала проверяются отдельные компоненты, затем они объединяются. Вместо готового ответа преподаватель направляет вопросами: какой сигнал должен прийти, какое условие сработало, почему мотор получил такую команду, что изменится после перестановки датчика.
Так Raspberry Pi становится не самоцелью и не дорогой игрушкой, а инструментом проектного обучения. Устройство позволяет перейти от светодиода и кнопки к датчикам, моторам, сетевому управлению и более сложным алгоритмам. Сложность растёт вместе с пониманием ребёнка.
Робототехника с Raspberry Pi как опыт создателя
Главный результат практического проекта — не один собранный робот и не количество строк кода. Ребёнок проходит полный цикл инженерной работы: формулирует задачу, выбирает конструкцию, подключает компоненты, пишет программу, проводит испытание, находит причину ошибки и улучшает решение.
Робототехника Raspberry Pi особенно наглядна потому, что объединяет цифровой и физический мир. Python управляет настоящим мотором. Датчик превращает расстояние или свет в данные. Камера связывает изображение с алгоритмом. Сеть позволяет передавать команды и результаты. Каждая технология занимает понятное место в общей системе.
Когда робот из начала статьи после нескольких проверок замечает коробку, останавливается и уверенно поворачивает, ребёнок видит не магию. Он знает, что изменил порог датчика, исправил условие и проверил моторы по отдельности. Это важный переход: из пользователя готовой технологии он становится автором, который способен понять устройство, проверить гипотезу и довести проект до работающего результата.
Если ребёнку интересно не только управлять устройствами, но и создавать их поведение, можно познакомиться с проектными занятиями «Роботрек» в Хабаровске и подобрать подходящее по возрасту бесплатное пробное занятие.
На столе стоит небольшой колёсный робот. Ребёнок нажимает кнопку, машина трогается, подъезжает к коробке и вместо ожидаемого поворота упирается в неё. Ещё минуту назад казалось, что программа написана правильно: датчик подключён, моторы вращаются, команды выполняются. Но физический мир не обязан вести себя так, как задумано в коде. Нужно проверить расстояние, направление моторов, условия в программе, питание и положение датчика. В этот момент начинается настоящее обучение.
Родители часто видят только внешнюю сторону занятия: ребёнок снова сидит за компьютером. Однако робототехника с Raspberry Pi устроена иначе, чем пассивное потребление цифрового контента. Код здесь немедленно превращается в действие. Ошибка становится заметна в движении, световом сигнале, показаниях датчика или поведении камеры. Чтобы добиться результата, недостаточно угадать команду. Нужно понять систему, найти причину и проверить новую версию.
Именно поэтому робот на Raspberry Pi может быть содержательным учебным проектом. Он соединяет программирование на Python, основы Linux, электронные компоненты, механику, датчики, моторы, сетевое управление и проектное мышление. Ребёнок видит не отдельные темы, а их связь: программа получает данные, принимает решение и управляет реальным устройством.
Что такое Raspberry Pi и зачем он нужен роботу
Raspberry Pi — это одноплатный компьютер. В отличие от простого электронного модуля, он работает с операционной системой, файлами и программами, может подключаться к локальной сети, взаимодействовать с камерой, монитором, клавиатурой и другой периферией. В учебных материалах Raspberry Pi часто используют как компактный «мозг» робота: компьютер получает данные от датчиков, обрабатывает их и выдаёт команды исполнительным устройствам.
Для ребёнка важна не мощность конкретной модели и не количество технических характеристик. Важен принцип. На одной небольшой плате встречаются несколько областей, которые обычно изучают отдельно. Нужно подготовить операционную систему, запустить программу на Python, разобраться с подключениями GPIO, получить сигнал от кнопки или датчика, а затем управлять светодиодом, зуммером или двигателем.
GPIO — это контакты общего назначения, через которые Raspberry Pi взаимодействует с внешней электроникой. Через них программа может считывать состояние кнопки или цифрового датчика, а также отправлять управляющий сигнал. Так абстрактные значения «ноль» и «единица» обретают физический смысл: робот увидел препятствие, включил индикатор, остановил мотор или изменил направление.
Raspberry Pi также открывает путь к сетевым проектам. Роботом можно управлять через локальную сеть, получать изображение с камеры, передавать данные в веб-интерфейс. Но полезный учебный маршрут начинается не с самых эффектных функций. Сначала ребёнок осваивает базовую цепочку: входной сигнал, логическое решение, выходное действие. Только после этого камера, удалённое управление и элементы компьютерного зрения становятся понятным развитием проекта, а не набором непонятных технологий.
Любой робот начинается не с деталей, а с задачи
Одна из повторяющихся идей материалов по мобильной робототехнике проста: назначение робота определяет его конструкцию и программу. До выбора шасси, моторов и датчиков нужно ответить на вопрос, что именно устройство должно делать.
Если робот должен ехать по ровному столу и объезжать препятствия, ему подходит компактное колёсное шасси, датчик расстояния или инфракрасные модули и понятный алгоритм движения. Если задача связана с наблюдением, понадобится камера и способ передавать изображение. Если робот должен двигаться по линии, важными становятся датчики, которые различают поверхность. Усложнение конструкции оправдано только тогда, когда оно помогает решить конкретную задачу.
Для ребёнка это первый урок инженерного мышления. Вместо вопроса «какие детали у нас есть?» появляется вопрос «какой результат мы хотим получить?». Затем большая цель раскладывается на части.
• Роботу нужна механическая основа и колёса.
• Моторы должны создавать движение.
• Драйвер должен безопасно управлять моторами.
• Датчики должны замечать изменения вокруг.
• Raspberry Pi должна получать сигналы и запускать алгоритм.
• Программа должна определить, когда ехать, останавливаться и поворачивать.
• Питание должно подходить всем компонентам системы.
Так проект перестаёт быть сборкой по картинке. Ребёнок начинает видеть архитектуру: каждая часть выполняет свою роль, а общий результат зависит от согласованной работы всей системы.
Почему простое колёсное шасси даёт много знаний
Двухколёсное шасси с независимыми моторами часто используют в первых мобильных проектах. Его легче собрать и понять, чем сложную шагающую или всенаправленную платформу. Но простота не означает бедность содержания.
Чтобы робот поехал вперёд, два колеса должны вращаться согласованно. Чтобы повернуть, их скорости или направления изменяются. Ребёнок быстро замечает, что реальная машина не всегда движется идеально прямо: моторы могут немного отличаться, колёса проскальзывают, поверхность создаёт сопротивление. Значит, одной команды недостаточно — поведение нужно наблюдать и корректировать.
На более продвинутом уровне появляется понятие одометрии: положение и ориентацию робота оценивают по данным датчиков, например энкодеров на колёсах. Это знакомит с координатами, направлением, скоростью и погрешностью. Школьник видит, что измерение не является абсолютной истиной. Данные нужно интерпретировать, а накопленная ошибка влияет на маршрут.
Даже без сложной математики ребёнок осваивает важную мысль: модель движения и реальное движение могут различаться. Если программа рассчитывает поворот на определённое время, а робот каждый раз останавливается немного в другом месте, нужно искать более надёжную обратную связь. Так возникает интерес к датчикам и алгоритмам управления.
От светодиода к автономному роботу
Практические курсы по Raspberry Pi обычно строятся от простого к сложному. Такая последовательность нужна не ради формальности. Каждый этап добавляет один новый элемент и позволяет точно понять его роль.
Первый шаг — знакомство с устройством и операционной системой. Ребёнок учится корректно запускать и выключать компьютер, работать с файлами, открывать среду программирования, выполнять программы и понимать сообщения об ошибках. Параллельно он знакомится с базовыми командами Linux и сетевым подключением.
Следующий шаг — простой выход через GPIO. Программа включает и выключает светодиод. На экране это выглядело бы как изменение переменной, а здесь результат можно увидеть. Затем появляется вход: кнопка или датчик. Программа уже не просто выполняет заранее заданную последовательность, а реагирует на событие.
После этого можно подключить зуммер, измерительный датчик, сервопривод или двигатель через подходящий драйвер. Ребёнок осваивает условные операторы, циклы, функции и работу с библиотеками не в отрыве от задачи. Условие «если датчик заметил препятствие» приводит к понятному действию: остановиться, отъехать назад, повернуть и продолжить движение.
Далее проект получает сетевые возможности. Управление через Wi-Fi показывает, как команда проходит от интерфейса к программе робота. Камера добавляет поток изображений. Но образовательный смысл сохраняется только тогда, когда ребёнок понимает путь данных: от физического события через датчик и программу к решению и движению.
Программирование на Python становится наглядным
Python часто выбирают для первых проектов с Raspberry Pi благодаря понятному синтаксису и библиотекам для работы с периферией. Но главное преимущество для ребёнка — короткий цикл проверки. Он меняет условие, запускает программу и сразу наблюдает новое поведение устройства.
В проекте робота естественно появляются базовые конструкции языка.
• Переменные хранят показания датчиков и параметры движения.
• Условия определяют реакцию на препятствие или нажатие кнопки.
• Циклы заставляют робота постоянно проверять окружающую среду.
• Функции объединяют повторяющиеся действия: движение вперёд, остановку, поворот.
• Библиотеки дают готовые средства для работы с GPIO, камерой и другими компонентами.
Ребёнок начинает понимать алгоритм не как текст в учебнике, а как последовательность решений. Например: двигаться вперёд, пока путь свободен; если обнаружено препятствие, остановиться; отъехать; выбрать направление; повернуть; продолжить проверку. Когда робот действует неправильно, алгоритм можно разложить по шагам и выяснить, в каком месте ожидание расходится с результатом.
Это особенно полезно для формирования самостоятельности. Преподаватель не обязан сразу давать правильный ответ. Он может спросить, какой сигнал получает программа, выполняется ли нужное условие, доходит ли команда до мотора. Ребёнок учится проверять гипотезы, а не хаотично менять код.
Датчики учат робота воспринимать мир
Без датчиков мобильный робот остаётся механизмом, который движется по заранее заданной команде. Датчики превращают окружающую среду в данные. Ультразвуковой модуль оценивает расстояние, инфракрасный датчик замечает препятствие или контраст поверхности, камера передаёт изображение, энкодер сообщает о вращении колеса.
Каждый сенсор показывает ребёнку, что компьютер работает не с предметами напрямую, а с измерениями. Датчик не «понимает стену» так, как человек. Он выдаёт сигнал, который программа должна правильно прочитать и интерпретировать. На результат влияют расстояние, угол, поверхность, освещение, подключение и выбранный порог.
Поэтому полезная часть занятия начинается там, где показания оказываются нестабильными. Ребёнок собирает несколько наблюдений, сравнивает их и ищет правило. Если датчик реагирует слишком поздно, можно изменить порог, скорость движения или положение модуля. Если робот поворачивает раньше времени, нужно проверить данные и логику условия.
Так формируется культура работы с экспериментом. Нельзя сделать вывод по одному случайному запуску. Нужно повторить проверку, изменить один параметр, сравнить результаты и только потом принять решение.
Электроника и питание: ответственность за реальную систему
Физический проект требует аккуратности. Моторы, датчики и одноплатный компьютер могут использовать разные режимы питания и способы подключения. Управляющий контакт не предназначен для прямого питания двигателя, поэтому между Raspberry Pi и мотором используют драйвер. В сложной сборке важно согласовать общую землю, разделить питание исполнительных устройств и вычислительной части, обеспечить устойчивые контакты и не перегружать компоненты.
Для ребёнка это не повод самостоятельно экспериментировать с напряжением. Подключение и проверка питания должны проходить под руководством наставника, с безопасными учебными компонентами. Перед изменением схемы питание выключают, провода сверяют с инструкцией, а запуск выполняют поэтапно.
Такая дисциплина формирует ответственность. В программе ошибку часто можно исправить без последствий. В электронике неверное соединение способно нарушить работу устройства. Поэтому ребёнок учится читать схему, не торопиться, проверять контакт за контактом и обращаться за помощью там, где требуется контроль взрослого.
Ошибка превращается в инженерный эксперимент
Робот почти никогда не работает идеально с первой попытки. Это не недостаток занятия, а его главный образовательный ресурс. Проект заставляет ребёнка отделять симптом от причины.
Если робот не движется, проблема может быть в питании, проводе, драйвере, моторе, контакте GPIO или программе. Если он не замечает препятствие, нужно проверить сам датчик, его положение, входной сигнал и условие. Если камера передаёт изображение с задержкой, причина может находиться в сети, обработке кадров или нагрузке программы.
Полезная отладка идёт по уровням. Сначала отдельно проверяют датчик, затем моторы, потом функции управления и только после этого весь алгоритм. Ребёнок осваивает принцип локализации: сложную систему легче понять, если тестировать компоненты по одному.
Постепенно появляется журнал наблюдений. Какая версия кода запущена? Что ожидалось? Что произошло? Какой параметр изменили? Стало ли поведение устойчивее? Эти вопросы развивают точность речи, умение документировать работу и привычку опираться на данные.
Какие навыки развивает робототехника Raspberry Pi
Практический проект объединяет несколько видов деятельности, поэтому и навыки формируются в связке.
Системное мышление. Ребёнок видит робота как совокупность механики, электроники, программы, питания и данных. Изменение одного элемента может повлиять на остальные.
Декомпозиция. Большая цель «собрать автономного робота» превращается в проверяемые подзадачи: запустить плату, прочитать датчик, проверить мотор, написать функцию поворота, объединить действия в алгоритм.
Алгоритмическое мышление. Ребёнок задаёт порядок действий, условия и повторения. Он учится предсказывать поведение программы до запуска.
Работа с обратной связью. Робот сообщает о результате через движение и данные. Ребёнок сравнивает ожидаемое с фактическим и корректирует решение.
Техническая грамотность. Появляется понимание операционной системы, файлов, сети, GPIO, датчиков, драйверов и исполнительных механизмов.
Настойчивость. Ошибка не закрывает проект. Она указывает, какой элемент нужно проверить. Успех связывается не с удачей, а с последовательной диагностикой.
Командная работа. В группе можно распределять роли: кто-то следит за механикой, кто-то проверяет схему, кто-то пишет и тестирует программу. Но общий результат требует объяснять решения друг другу.
Нужно ли сразу добавлять искусственный интеллект
Камера и вычислительные возможности Raspberry Pi создают соблазн сразу перейти к распознаванию объектов, голосовым командам и автономной навигации. Источники по проектам справедливо показывают такие направления развития, но одновременно подчёркивают ценность архитектуры и базовой логики.
Для обучения лучше сначала построить надёжную систему без сложной нейросети. Робот должен уметь двигаться, останавливаться, получать данные, обрабатывать ошибки и сохранять устойчивое питание. Простые методы компьютерного зрения помогают понять весь путь изображения: камера получает кадр, программа обрабатывает его, выделяет признак и принимает решение.
Если пропустить фундамент, «искусственный интеллект» превращается в непонятную кнопку. Ребёнок видит эффект, но не понимает систему. Когда база освоена, усложнение становится осмысленным. Можно добавить распознавание меток, анализ изображения или планирование маршрута и сравнить новый алгоритм с прежним.
Как выбирать занятия родителям
По внешнему виду роботов трудно определить качество программы. Гораздо важнее посмотреть, какие решения принимает сам ребёнок и как выстроено усложнение проектов.
Полезно задать несколько вопросов.
• Начинается ли проект с понятной задачи?
• Разбирает ли ребёнок роль каждого компонента?
• Есть ли последовательность от простого входа и выхода к мотору, датчикам и автономному поведению?
• Проверяются ли узлы отдельно перед общей сборкой?
• Объясняет ли ребёнок алгоритм своими словами?
• Сохраняется ли право на ошибку и самостоятельный поиск причины?
• Соблюдаются ли правила безопасной работы с электроникой и питанием?
• Меняются ли проекты, а не только оформление одной и той же конструкции?
Хороший признак — когда ребёнок может рассказать не только что получилось, но и почему. Он знает, какой датчик использовал, какое условие написал, где возникла ошибка и как проверил исправление. Такой рассказ показывает, что за эффектным движением стоит собственное понимание.
Как меняется сложность проекта с возрастом
Один и тот же принцип можно раскрывать на разной глубине. Младшему школьнику важно увидеть ясную причинно-следственную связь: нажал кнопку — загорелся светодиод; датчик заметил препятствие — робот остановился. Он учится соблюдать последовательность, различать вход и выход, сравнивать ожидаемое действие с фактическим.
Ребёнок постарше уже может самостоятельно собирать алгоритм из условий и функций, проверять несколько режимов движения, записывать показания датчиков и объяснять, почему выбран конкретный порог. Появляется больше работы с Python, файлами, Linux и локальной сетью. Ошибка разбирается не только на уровне детали, но и на уровне взаимодействия модулей.
Подростку доступна архитектура более сложного робота: разделение программы на части, обработка исключений, журналирование, удалённое управление, камера и простые методы компьютерного зрения. Он может сравнивать варианты шасси, учитывать погрешность измерений, обсуждать одометрию и способы обратной связи.
При этом полезный маршрут не определяется только возрастом. Важно, чтобы следующий шаг опирался на уже понятный предыдущий. Если ребёнок уверенно объясняет работу простой системы, можно добавлять новый датчик или новый уровень алгоритма. Если он лишь повторяет команды, лучше остановиться и дать ему возможность самостоятельно диагностировать небольшой проект.
Как устроен проектный подход в «Роботрек»
На занятиях «Роботрек» в Хабаровске робототехника может соединять конструирование, программирование и инженерный эксперимент. Ребёнок получает конкретную задачу, собирает систему, пишет алгоритм, наблюдает поведение модели и возвращается к доработке.
Наставник помогает выстроить безопасную последовательность. Сначала проверяются отдельные компоненты, затем они объединяются. Вместо готового ответа преподаватель направляет вопросами: какой сигнал должен прийти, какое условие сработало, почему мотор получил такую команду, что изменится после перестановки датчика.
Так Raspberry Pi становится не самоцелью и не дорогой игрушкой, а инструментом проектного обучения. Устройство позволяет перейти от светодиода и кнопки к датчикам, моторам, сетевому управлению и более сложным алгоритмам. Сложность растёт вместе с пониманием ребёнка.
Робототехника с Raspberry Pi как опыт создателя
Главный результат практического проекта — не один собранный робот и не количество строк кода. Ребёнок проходит полный цикл инженерной работы: формулирует задачу, выбирает конструкцию, подключает компоненты, пишет программу, проводит испытание, находит причину ошибки и улучшает решение.
Робототехника Raspberry Pi особенно наглядна потому, что объединяет цифровой и физический мир. Python управляет настоящим мотором. Датчик превращает расстояние или свет в данные. Камера связывает изображение с алгоритмом. Сеть позволяет передавать команды и результаты. Каждая технология занимает понятное место в общей системе.
Когда робот из начала статьи после нескольких проверок замечает коробку, останавливается и уверенно поворачивает, ребёнок видит не магию. Он знает, что изменил порог датчика, исправил условие и проверил моторы по отдельности. Это важный переход: из пользователя готовой технологии он становится автором, который способен понять устройство, проверить гипотезу и довести проект до работающего результата.
Если ребёнку интересно не только управлять устройствами, но и создавать их поведение, можно познакомиться с проектными занятиями «Роботрек» в Хабаровске и подобрать подходящее по возрасту бесплатное пробное занятие.