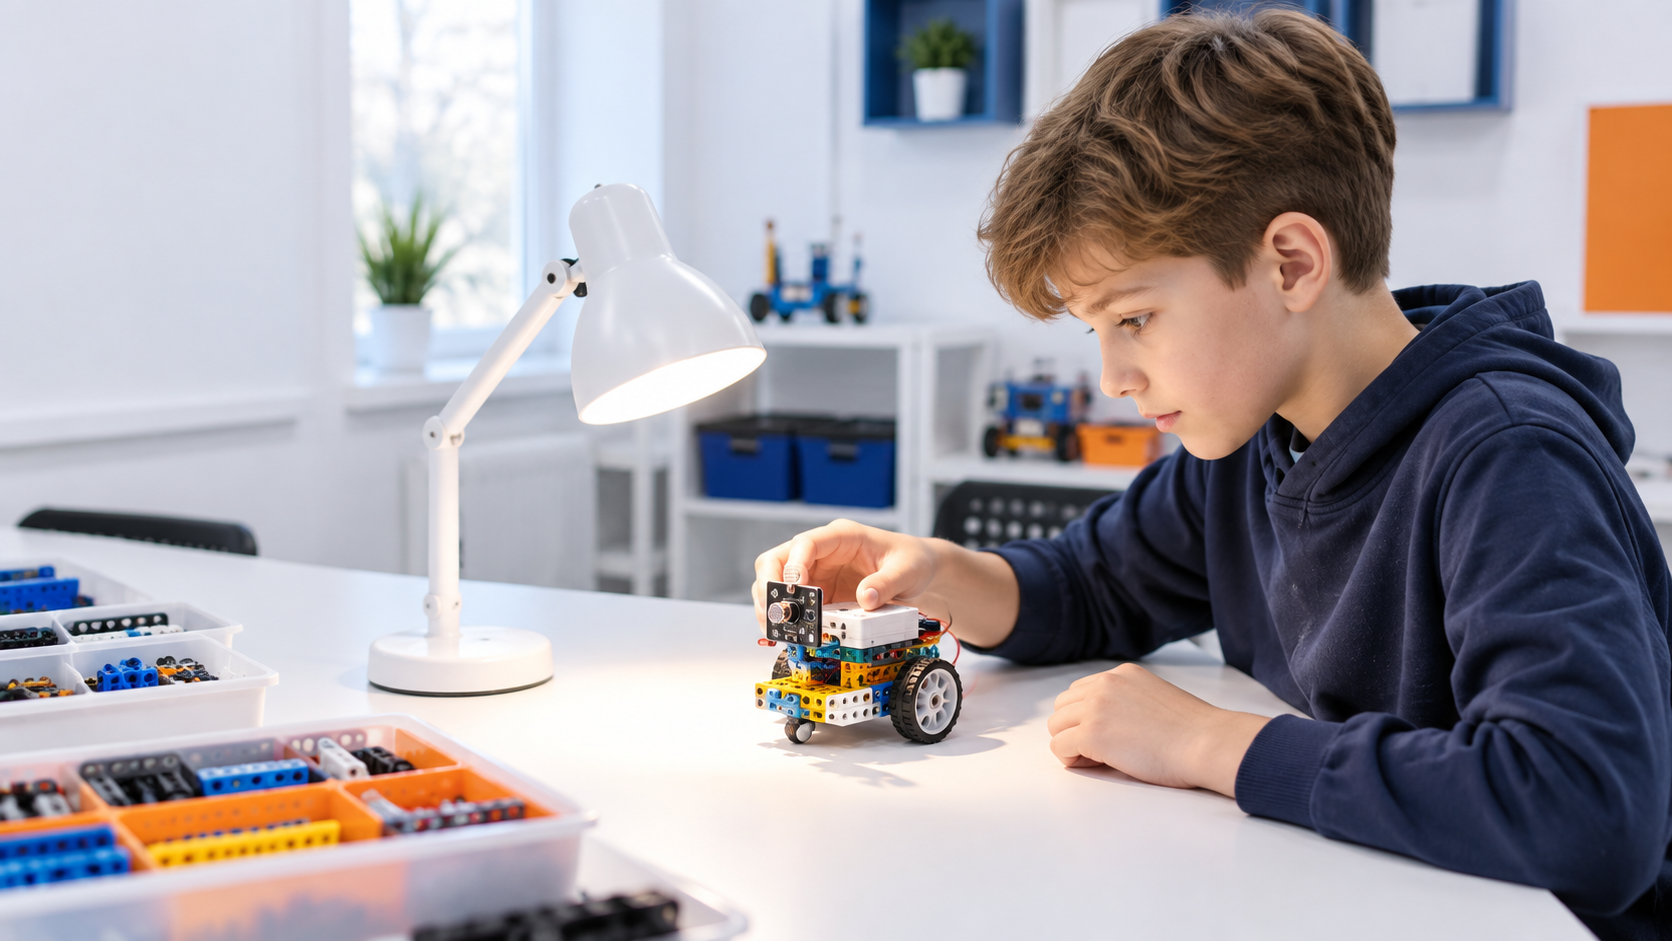
Как объяснить ребёнку, зачем роботу датчики, если моторы уже позволяют ему ехать? Разберём учебный сценарий: небольшая мобильная модель должна двигаться при ярком освещении и останавливаться, когда попадает в тень. Это не рассказ о конкретном ученике и не готовая инструкция для определённого набора. Это последовательность инженерных решений, на которой хорошо видно, как робототехника с датчиком света связывает физическое явление, данные и программу.
В начале проекта результат формулируется наблюдаемым действием. Робот стоит под лампой и едет, затем мы закрываем датчик непрозрачной ширмой, и модель останавливается. Такая цель заметно полезнее расплывчатого пожелания «пусть реагирует на свет». Ребёнок заранее понимает, что именно предстоит проверить, а взрослый может обсуждать с ним не количество деталей, а связь между условием и поведением.
Первое решение: что должен заметить робот
Датчики часто называют органами чувств робота, но это удобная метафора, а не буквальное описание. Датчик не понимает, что перед ним солнечный луч, лампа или тень от руки. Он фиксирует физическое изменение и передаёт его системе управления в форме сигнала. Программа получает значение и уже по заданному правилу решает, что делать дальше.
В источниках к статье датчики разделяются на внутренние и внешние. Первые сообщают о состоянии самой машины, например о движении, а вторые собирают данные из окружающей среды. Датчик света относится ко второй группе: его показания меняются вместе с освещённостью. Для первого проекта этого достаточно, чтобы увидеть важный принцип автономного поведения: робот реагирует не только на заранее заданную последовательность команд, но и на текущее состояние среды.
В простых учебных конструкциях свет может регистрировать фоторезистор. Его сопротивление зависит от количества падающего света: при изменении освещённости меняется и электрический сигнал в схеме. Конкретное числовое значение зависит от компонента, подключения и условий помещения, поэтому универсального числа «светло» не существует. Это ограничение становится не помехой, а первой настоящей инженерной задачей проекта.
Второе решение: сначала посмотреть на данные
Можно сразу написать условие и выбрать случайный порог, но тогда непонятно, почему робот работает или ошибается. Более осмысленный путь начинается с наблюдения. После сборки цепи и подключения датчика программа выводит его показания, а ребёнок сравнивает несколько ситуаций: датчик под лампой, в обычном освещении комнаты и за ширмой. Важно не угадать правильный ответ, а увидеть, меняются ли данные достаточно заметно.
На этом этапе полезно вести простую таблицу наблюдений на бумаге. В одной колонке записывается условие, во второй — несколько показаний, в третьей — то, что происходило с источником света. Несколько измерений нужны потому, что значение может немного колебаться. Ребёнок обнаруживает: датчик передаёт не готовые слова «ярко» и «темно», а числа, которым ещё предстоит придать смысл в программе.
Если показания почти не различаются, рано переходить к движению. Нужно проверить, действительно ли меняется освещённость самого чувствительного элемента, правильно ли подключена цепь и читает ли программа нужный вход. Если разница видна, можно двигаться дальше. Такой порядок экономит время: сначала подтверждается работа измерительной части, затем к ней добавляется управление моторами.
Третье решение: превратить числа в условие
Теперь проекту нужен порог — граница между двумя режимами. Его выбирают не по чужой инструкции, а между наблюдаемыми значениями яркой зоны и тени. Программа сравнивает очередное показание с этой границей. По одну сторону условия робот получает команду двигаться, по другую — остановиться. Визуальный или текстовый язык программирования здесь вторичен: смысл алгоритма остаётся одинаковым.
Это решение показывает разницу между аналоговым показанием и цифровым действием. Освещённость может меняться плавно, датчик передаёт диапазон значений, а программа сводит его к двум вариантам поведения. Ребёнок видит, что условие не спрятано внутри робота: границу выбрал автор программы. Если её изменить, одна и та же конструкция начнёт иначе трактовать ту же комнату.
До запуска полезно попросить ребёнка предсказать результат. Что произойдёт под лампой? Что изменится после появления ширмы? Что сделает модель возле границы тени? Предсказание превращает проверку в эксперимент. Если робот ведёт себя иначе, появляется конкретное расхождение между ожидаемым и фактическим, а не общее ощущение, что «что-то сломалось».
Первое испытание: робот реагирует наоборот
Представим типичный результат учебного сценария: под лампой модель стоит, а в тени начинает ехать. Сам датчик при этом может быть исправен. Возможны как минимум две причины. Ребёнок мог перепутать ветви условия, либо электрическая схема выдаёт значения в направлении, обратном его первоначальному предположению. Один симптом не доказывает ни одну из причин.
Чтобы различить варианты, снова смотрят на показания. Если при ярком свете число меняется ожидаемым образом, проверяют команды в ветвях программы. Если зависимость оказалась обратной, не нужно объявлять датчик неправильным: важно использовать фактические данные конкретной схемы. Ребёнок меняет только одну часть и запускает тест повторно. Так поиск ошибки становится сравнением гипотез, а не случайной перестановкой блоков.
После исправления робот выполняет базовое требование, но возле края тени может часто переключаться между движением и остановкой. Показание оказывается то немного выше, то немного ниже выбранной границы. Это новый результат, а не возвращение к началу. Первая версия доказала, что датчик и программа связаны; теперь нужно сделать реакцию устойчивее.
Четвёртое решение: улучшить поведение, а не украшать модель
Самое простое улучшение начинается с повторных измерений в пограничной зоне. Возможно, порог выбран слишком близко к значениям обычного освещения. Тогда его корректируют на основе новых наблюдений и вновь проверяют обе крайние ситуации. В более развитой версии можно использовать две границы: одна включает движение, другая останавливает его. Между ними робот сохраняет прежнее состояние и не реагирует на каждое небольшое колебание.
Другой путь — работать не с одним мгновенным показанием, а с несколькими последовательными наблюдениями. Но усложнение оправдано только после того, как ребёнок понимает базовую версию. Если добавить много фильтров сразу, результат может выглядеть стабильнее, однако связь между причиной и изменением станет менее заметной. В учебном проекте хорошее улучшение — то, которое автор способен объяснить и проверить отдельно.
На этом этапе робототехника с датчиком света показывает связь нескольких областей без искусственного перечисления школьных предметов. Физическое изменение превращается в электрический сигнал, число становится данными, сравнение задаёт условие, а моторы делают решение программы видимым. Математика появляется в сравнении и выборе границы, программирование — в алгоритме, инженерия — в испытании всей системы.
Что осталось после завершения проекта
Результат проекта — не только модель, которая едет под лампой и останавливается в тени. Ребёнок может объяснить цепочку решений: что измерял датчик, какие показания наблюдались, почему выбрана именно такая граница, чем первая версия отличалась от второй и какая проверка подтвердила изменение. Если одно из звеньев объяснить трудно, это указывает на следующий вопрос, а не обесценивает всю работу.
Из этой основы можно получить разные продолжения. Один датчик позволяет изучать реакцию на тень или включать устройство при изменении освещения. Два датчика дают возможность сравнивать стороны и обсуждать движение к более яркой области. В каждом случае полезно сохранять тот же порядок: сформулировать наблюдаемое поведение, изучить данные, записать условие, предсказать результат и менять по одной причине за попытку.
Если ребёнку интереснее собирать и проверять такие системы рядом с наставником, можно узнать, какие проекты с датчиками доступны на занятиях в «Роботрек». Полезный вопрос при выборе программы — не сколько деталей будет в наборе, а сможет ли ребёнок самостоятельно объяснить, как сигнал из окружающего мира превратился в действие робота. Именно это делает первый проект шагом от сборки по образцу к инженерному мышлению. А повторное испытание учит спокойно относиться к ошибке и искать её причину по наблюдаемым данным.